

5G CPE、星闪和有线怎么分工?工业无线改造要算清三笔账
科技IT 2026-11-19 uidhs168
一条产线上,视觉工位换个位置就要重新放线,一组 RS485 仪表想加几个点位却得拆开桥架,机器人末端线缆则可能因为反复弯折需要停机维修。三个问题都可以考虑无线,改造优先级却可能完全不同。
设备部门想减少维修,生产部门在意停线,自动化团队关心链路掉了之后 PLC 和上位机会读到什么。把这些要求放在一起,工业无线改造要算清三笔账。施工账决定哪里有收益,故障账决定哪里可以先试,恢复账决定试完以后能不能长期交给班组维护。
一、施工账算到具体哪段线
机器视觉常见的一种布局,是相机和工控机装在同一工位,工控机把检测结果与图像上传到服务器。工位经常移动时,给工程造成重复施工的通常是工控机到车间网络的上联。相机到工控机的连接仍可按原有方式部署,再评估工业 5G CPE 能否承担移动工位的回传。
这一步有一个容易影响投资判断的变量:判定结果在哪里产生? 如果每一帧都要送到远端才能判定,5G 上行波动可能影响工艺节拍,网络中断还会牵涉待检品如何处置。如果工控机已经在本地完成判定,上联只负责传检测结果、缺陷图片或录像,项目就可以分别约定本地检测和远端追溯的要求。两种架构用的是同一类 CPE,停线风险和验收方法却不同。
RS485 和 I/O 采集适合从另一头算账。把过去一年增点、挪点、拉线和维修的记录翻出来,看施工是否集中在少数区域。工装经常变更、距离网关合适、又只做状态监测的点位,适合作为星闪采集试点。设备位置固定、现场已有稳定线缆的点位,继续用有线通常能省去无线终端的调试和维护。
三旺通信公开披露的星闪采集网关支持标准 Modbus 数据通过星闪链路传输,提供透传和代理两类模式。其工业 5G CPE 产品 ICPE3300-C61 采用 5G 与 Wi-Fi 6。放到具体车间里,星闪采集网关可以接原有有线骨干,上联需要移动或施工受限时,再独立评估 5G 回传。采购清单应跟着实际改造的网络段走。
二、故障账要算到工位和产品
经常磨损的机器人末端线缆,看起来最值得先拆。现场却要先核对线缆承载什么。末端传感器状态、参与工艺判断的过程信号、PROFINET 周期通信,即使都从同一段拖链经过,中断后果也可能差得很远。可以先选末端状态采集做试点。涉及周期通信时,再用实际控制器、设备和生产轨迹验证无线链路。
三旺通信提供的六轴机器人应用方案提出,可评估通过 WTSN 承载末端通信,减少部分活动线缆带来的维护工作。验收时应让机器人跑完整轨迹,覆盖不同姿态、负载和典型遮挡,记录通信周期、抖动、最大连续丢帧以及看门狗动作。还要到设备前看一眼:看门狗动作后,末端工具保持什么状态,手里的工件怎么处置,恢复生产要不要人工确认。 涉及安全相关功能的变更,由项目按适用的功能安全要求单独评估和验证。
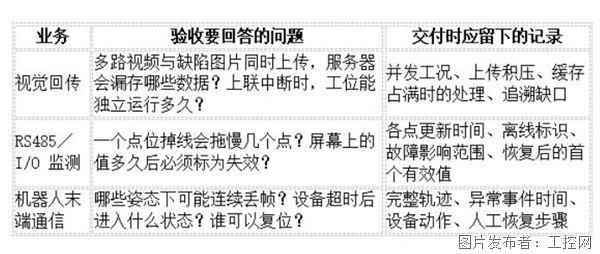
按业务写验收条件时,可以先让生产、工艺、自动化和网络团队一起填这张表。具体阈值由项目根据工艺节拍和故障后果确定。
三、恢复账要算到夜班谁能处理
设备重连成功,现场可能还要补做几件事。视觉工位的积压图片要重新上传,服务器需要确认缺陷记录是否完整。采集网关恢复后,上位机要重新收到带有效状态的读数。机器人通信恢复后,还要按工艺要求决定是否清理在制品、重新定位或人工复位。
因此,投产前至少做一次由实际运维人员接手的演练。在经批准的测试环境或停机窗口,分别模拟末端终端异常、网关重启和 5G 上联中断。观察告警能否指出故障段,工位有没有被无关故障拖停,班组能不能按手册回退。同时回放恢复过程,确认补传没有长期占用上行,也没有把旧数据误记成当前状态。
首批点位可以按两条轴来筛选。过去确实发生过重复施工或维修,说明改造有可计算的收益。故障影响有边界,且班组能恢复,说明适合先做。最好先改的是经常重新施工、断了也能收拾的那段线。 一段昂贵但关系整线停机的连接,可以有更高的改造价值,也该有更长的验证周期。
The End
免责声明:本文内容来源于第三方或整理自互联网,本站仅提供展示,不拥有所有权,不代表本站观点立场,也不构成任何其他建议,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性不作任何保证或承诺,请读者仅作参考,并请自行核实相关内容,不承担相关法律责任。如发现本站文章、图片等内容有涉及版权/违法违规或其他不适合的内容, 请及时联系我们进行处理。
相关阅读
- 两天内三起并购案,涉及2024开年EDA最大全球收购!
- 央视聚焦《晋电破晓》!国产工业“大脑”NT6000 DCS铸就火电国产化标杆!
- 高端模拟芯片设计公司深圳线易微电子完成Pre-A轮融资
- 工业级SSD选型指南:天硕国产宽温存储与可靠性设计
- 苹果Apple Watch Ultra计划2026年换用Micro-LED屏幕
- 久等了!伊玛电感、电容、温度系列获得防爆认证
- vivo X100 Pro+:第三方渲染图曝光 设计变革抢先一览
- 西克动态 | 双奖加冕:SICK品牌蝉联自动化+数字化50强,AI 3D相机获数字化创新奖
- 万龙在镁产业大会作专题报告:SCP技术赋能镁合金高质量发展
- 西门子战略投资Skeleton Technologies公司,拓展数据中心产品组合
-
分类导航
-
-
最新文章
-
本栏文章
- 15G CPE、星闪和有线怎么分工?工业无线改造要算清三笔账
- 2某化工园区芬顿产线智能加药改造实况对比
- 3做AI时代的“通用底盘”:红帽的长期主义答卷
- 4数百台机器人落地常州!它石智航携手艾博格打造工业具身原生应用样板,迈向规模落地新阶段
- 5从盲区到全域:施耐德电气以断路器为核心的电化学储能直流保护之道
- 6树脂井盖模压成型液压机适合哪些市政盖板制品加工
- 7高炉大模型背后的数据“炼金术”,天行DSF如何炼出AI燃料?
- 8AI驱动的数字化重塑质量管理:PeakAvenue 2026中国质量峰会在昆山举行
- 9落子中山,布局未来:英威腾能源产业发展的新篇章 ——谈中山新能源产业基地投用与企业未来发展
- 10四梁四柱防火门芯板成型液压机压制效果与板材密度控制
-
随机文章
-
友情链接
