

关注工博会丨艾利特机器人以统一智能底座推进具身智能规模化落地
商业财经 2026-10-13 irfjbf5412
2026年被业内普遍视为具身智能产业交付元年。行业竞争的分水岭,已不再是运动特技的复杂度或单机参数的极限,而是能否在真实产线中形成稳定、可复制、可规模化的生产力输出。上海交通大学中国城市治理研究院特邀研究员梁长玉认为,具身智能的下一站,不是外形像人而是真能干活。
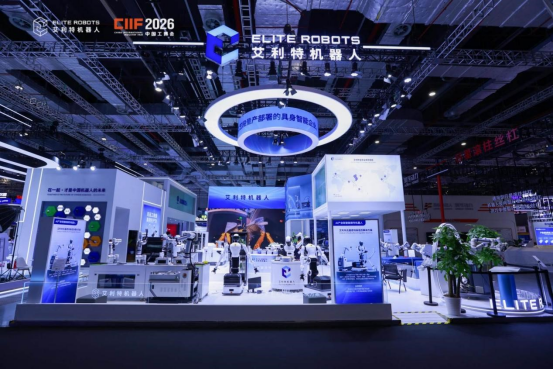
第26届中国国际工业博览会上,艾利特机器人以“一脑多形·智链无界”为主题,亮相8.1H馆F008展位,全景呈现具身智能从技术验证走向规模化产业落地的战略成果。
据介绍,艾利特机器人以自研“元启Primo”工业级具身大模型为统一智能底座,驱动协作、复合、轮式人形三大产品矩阵协同进化,在光基建精密制造、智能终端柔性装配、生物制药实验室自动化等高价值场景中完成规模化部署,走出了一条以真实场景验证智能能力、以数据闭环驱动技术迭代的产业化路径。
行业正在形成新的共识,具身智能规模化的瓶颈,不在本体形态,而在智能的泛化与迁移能力。形态是入口,智能是底座,场景是考场,生态是终局。
艾利特自创立之初即确立“一脑多形”核心技术战略,其核心命题并非机器人“形”的多样性,而是“脑”的统一性与泛化力。
“一脑”,以跨平台智能操作技术为中枢,实现多模态感知、任务理解、泛化抓取、自适应控制与多机协同;“多形”,面向不同垂直场景的差异化需求,以协作机器人、复合机器人、轮式人形机器人等形态实现精准适配。这一架构的本质,是将机器人从“按程序执行的专用设备”升级为“理解环境、规划任务、协同操作的具身智能体”。
技术路线上,艾利特自研元启Primo具身大模型:在通用大模型中融合实时力矩感知与优化策略,使机器人不仅能理解抽象指令,更能感知物理世界的刚柔变化,实现从感知理解到高柔顺实体操作的闭环跃迁。
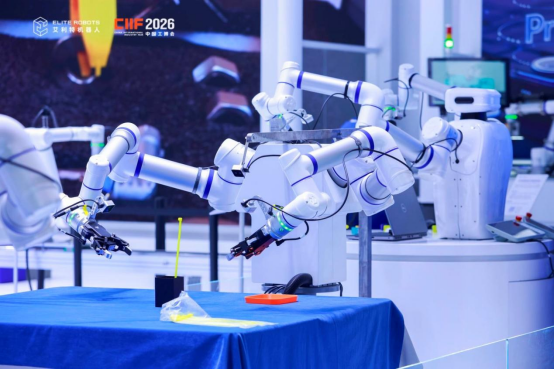
由此,同一智能底座可在亚毫米级精密装配与高动态柔性搬运之间实现任务泛化,为多形态机器人的统一智能提供可复用的技术基座。
本届工博会,艾利特机器人以“一脑多形·智链无界”为参展主题,正是对这一战略路径的系统表达:一脑,是统一智能底座;多形,是面向场景的形态自由;智链,是数据、决策与执行链路的重构;无界,是产业边界的消融与生态共创。
从产业视角看,具身智能的竞争正在从本体参数、单点演示,转向智能底座、数据闭环、多机协同与生态协同。艾利特此次展示的核心,不是单一产品,而是“一脑多形”的体系化能力——让机器人不再各自为战,而是集体“上岗”。
技术架构:统一智能底座驱动多形态协同
“一脑多形”的战略意义,不止于多形态覆盖,更在于以统一智能降低跨工序协同门槛。过去,企业在精密装配、跨区域搬运、灵巧操作等不同工序中分别引入多类机器人,往往需要对接多套独立控制系统与集成方案。智能层面的统一,可直接转化为部署效率提升与场景适配成本的结构性下降。
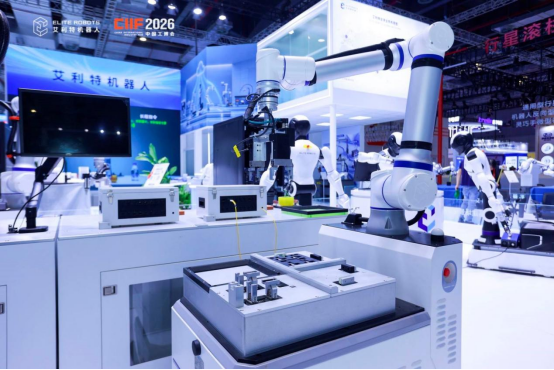
承担“大脑”角色的,是艾利特全自研工业级具身大模型——元启Primo。该模型原生融合多模态感知、世界模型、强化学习与端到端决策能力,覆盖感知层、决策规划层与空间理解层,让机器人能够在动态、复杂、非结构化环境中完成“感知—理解—规划—执行”的完整闭环,实现同一套智能能力在不同形态本体之间的共享与迁移。
基于这一统一智能底座,艾利特已构建覆盖协作机器人、复合机器人、轮式人形机器人的全产品矩阵,并实现从核心零部件、整机到软件平台的全链路技术贯通。三大形态分别面向精密装配、跨区域移动作业与亚毫米级精密操作,均基于元启Primo实现规模化部署。它们并非孤立产品,而是在统一智能底座上协同进化,共同构成面向多场景的具身智能生态。
工博会上,艾利特以“真产线进现场”为核心展示逻辑,用真实产线场景替代概念演示,设置智造核心区、智焊专区、智享生活区、场景化展示区四大分区,集中呈现八大解决方案,覆盖AI Infra、AI Terminal、AI Service等多元场景。
具身智能的价值,最终要在真实产线中兑现。艾利特围绕AI Infra、AI Terminal、AI for Science三大战略板块,构建起从精密制造、柔性装配到科研自动化的完整落地链路。(艾利特机器人供图)(推广)
【责任编辑:沈晔】 (来源:中国网) The End
免责声明:本文内容来源于第三方或整理自互联网,本站仅提供展示,不拥有所有权,不代表本站观点立场,也不构成任何其他建议,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性不作任何保证或承诺,请读者仅作参考,并请自行核实相关内容,不承担相关法律责任。如发现本站文章、图片等内容有涉及版权/违法违规或其他不适合的内容, 请及时联系我们进行处理。
-
分类导航
-
-
最新文章
-
本栏文章
-
随机文章
-
友情链接
